

hace 3 años
La robótica, en su búsqueda constante de eficiencia y precisión, se apoya fuertemente en la geometría. Entender cómo se utilizan los cuerpos geométricos en el diseño y funcionamiento de los robots es fundamental para comprender las capacidades y limitaciones de estas máquinas.
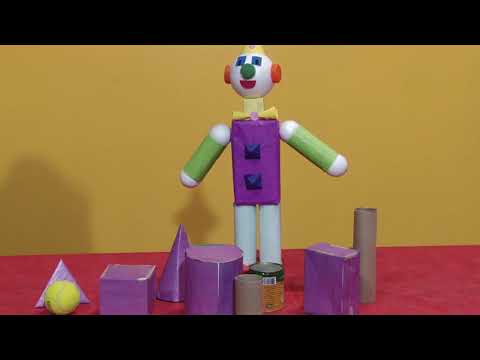
Geometría en el Diseño Robótico: El diseño de un robot no se limita a su apariencia externa. La estructura interna, basada en la combinación de diferentes cuerpos geométricos, determina su funcionalidad. La elección de formas geométricas específicas influye directamente en la capacidad del robot para realizar tareas específicas. Por ejemplo, un brazo robótico con articulaciones basadas en cilindros permite un amplio rango de movimiento, mientras que uno con articulaciones cúbicas podría ofrecer mayor rigidez y precisión en movimientos limitados.
Tipos de Cuerpos Geométricos en Robótica
Los robots utilizan una variedad de cuerpos geométricos en su diseño interno, incluyendo:
- Prismas: Frecuentes en estructuras de soporte y en mecanismos lineales. Su forma regular y lados rectos facilitan el cálculo de movimientos y la integración con otros componentes.
- Cilindros: Fundamentales en articulaciones rotatorias, permitiendo un movimiento fluido y eficiente. Su forma curva facilita el giro y reduce la fricción.
- Conos: Se pueden encontrar en ciertos tipos de sensores o en elementos de transmisión de fuerza, aprovechando su forma cónica para enfocar o distribuir esfuerzos.
- Esferas: Utilizadas en algunos robots para lograr un mayor grado de libertad de movimiento, o en la creación de elementos de unión con baja fricción.
- Poliedros irregulares: Para adaptarse a entornos complejos y a tareas específicas, se utilizan poliedros con formas irregulares, diseñados con precisión para optimizar el espacio y el movimiento.
Análisis de la Estructura Interna
El análisis de la estructura interna de un robot, considerando la disposición de los diferentes cuerpos geométricos, es clave para determinar su capacidad de movimiento. La cinemática, rama de la mecánica que estudia el movimiento, se basa en la geometría para modelar y predecir el comportamiento del robot.
Por ejemplo, la posición y orientación de cada articulación (a menudo basadas en cilindros o prismas) se define mediante coordenadas geométricas. El análisis de las relaciones geométricas entre las articulaciones permite determinar el espacio de trabajo del robot, es decir, el área que puede alcanzar con su efector final (la herramienta o elemento que realiza la tarea).
| Cuerpo Geométrico | Aplicaciones en Robótica | Ventajas | Desventajas |
|---|---|---|---|
| Prisma | Estructuras de soporte, mecanismos lineales | Rigidez, facilidad de diseño | Limitado rango de movimiento |
| Cilindro | Articulaciones rotatorias | Movimiento fluido, bajo rozamiento | Posible holgura |
| Cono | Sensores, transmisión de fuerza | Concentración de esfuerzos | Diseño complejo |
| Esfera | Uniones, giros multidireccionales | Alta libertad de movimiento | Diseño complejo, posible inestabilidad |
Consideraciones en el Diseño
El diseño de un robot implica la cuidadosa selección de los cuerpos geométricos, considerando:
- Rango de Movimiento: La forma geométrica de las articulaciones determina el rango de movimiento que puede alcanzar el robot.
- Precisión: La precisión del movimiento se ve influenciada por la precisión en la fabricación y ensamblaje de las piezas geométricas.
- Resistencia: La resistencia de la estructura del robot depende de las propiedades de los materiales y de la forma de los cuerpos geométricos.
- Peso: El peso de la estructura influye en el consumo de energía y la velocidad del robot.
- Costo: La complejidad de la geometría afecta al costo de fabricación y ensamblaje.
Consultas Habituales sobre Cuerpos Geométricos en Robótica
A continuación, se responden algunas de las consultas más habituales sobre el uso de cuerpos geométricos en robótica:
- ¿Qué tipos de cuerpos geométricos se utilizan con mayor frecuencia en robots? Los cilindros y los prismas son los más comunes, debido a su facilidad de fabricación y a su capacidad para crear movimientos lineales y rotatorios.
- ¿Cómo influye la geometría en la eficiencia del robot? La elección correcta de cuerpos geométricos permite optimizar el rango de movimiento, la precisión y el consumo de energía.
- ¿Se utilizan algoritmos en la aplicación de geometría en robótica? Si, se utilizan algoritmos de geometría computacional para modelar y simular el movimiento del robot, permitiendo así optimizar el diseño y la programación.
- ¿Qué importancia tiene la optimización geométrica en el diseño de robots? La optimización geométrica es fundamental para lograr un diseño eficiente que maximice el rendimiento y minimice los costos.
La comprensión de los cuerpos geométricos y su aplicación en el diseño interno de los robots es esencial para el desarrollo de máquinas eficientes, precisas y versátiles. La geometría no solo determina la forma física, sino que también influye en el comportamiento y capacidades de los robots en el entorno real.