

hace 3 años
El MIT Mini Cheetah es un robot cuadrúpedo increíblemente ágil y robusto, desarrollado en el Laboratorio de Biomímica del MIT. Si bien su diseño exterior es llamativo, la verdadera maravilla reside en su compleja estructura interna. Este artículo explorará en detalle los componentes clave que permiten al Mini Cheetah realizar sus impresionantes movimientos, desde sus actuadores hasta su sistema de control.
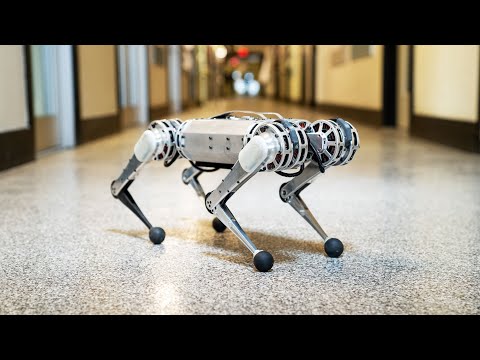
Actuadores: El Corazón del Movimiento
Los actuadores son los músculos del Mini Cheetah. Estos motores eléctricos, específicamente diseñados para esta plataforma robótica, son responsables de generar la fuerza y el movimiento necesarios para cada una de las patas. Su diseño compacto y ligero es crucial para la eficiencia energética y la agilidad del robot. Un aspecto fundamental es la alta relación fuerza-peso que ofrecen, permitiendo al Mini Cheetah realizar movimientos rápidos y dinámicos a pesar de su tamaño.
La selección de los actuadores es crítica para el rendimiento general. Factores como el par, la velocidad, la eficiencia energética y la durabilidad se consideran cuidadosamente. La integración de estos actuadores con la estructura mecánica del robot requiere una precisión milimétrica para garantizar un movimiento fluido y coordinado.
Características Clave de los Actuadores:
- Alta Densidad de Potencia: Permiten generar una gran fuerza en un espacio reducido.
- Control Preciso: Posibilitan movimientos suaves y precisos, esenciales para la locomoción dinámica.
- Robustez: Diseñados para resistir las tensiones y los impactos durante el movimiento.
- Eficiencia Energética: Minimizar el consumo de energía para maximizar la duración de la batería.
Estructura Mecánica: Un Esqueleto Robusto y Ligero
La estructura mecánica del Mini Cheetah es una obra maestra de ingeniería. Diseñada para ser ligera pero resistente, soporta las fuerzas y los momentos generados por los actuadores durante el movimiento. La elección de materiales, como aleaciones de aluminio ligeras y resistentes, es crucial para equilibrar la resistencia y el peso.
El diseño modular de la estructura permite un fácil montaje, mantenimiento y reparación. Cada pata se compone de varios eslabones unidos por articulaciones, lo que permite una amplia gama de movimientos. La disposición estratégica de estos eslabones y articulaciones permite al robot adaptarse a diferentes terrenos y realizar movimientos complejos como saltos, carreras y giros rápidos.
Componentes Claves de la Estructura Mecánica:
- Eslabones: Elementos estructurales que conectan las articulaciones y forman las patas.
- Articulaciones: Puntos de rotación que permiten el movimiento entre los eslabones.
- Sensores: Incorporados en las articulaciones para medir la posición y la velocidad.
- Materiales Ligeros y Resistentes: Aleaciones de aluminio y otros materiales compuestos.
Sistema de Control: El Cerebro del Mini Cheetah
El sistema de control es el cerebro del MIT Mini Cheetah, responsable de coordinar el movimiento de las patas y mantener el equilibrio. Este sistema utiliza algoritmos sofisticados de control, incluyendo técnicas de control de movimiento avanzadas que permiten la locomoción dinámica y la adaptación a terrenos irregulares. Un elemento crítico es la capacidad de respuesta en tiempo real, permitiendo al robot reaccionar a cambios inesperados en el entorno.
El sistema de control se basa en una combinación de sensores, procesadores y software. Los sensores proporcionan información sobre la posición, la velocidad y la fuerza de cada pata, mientras que los procesadores realizan los cálculos necesarios para generar las señales de control. El software implementa los algoritmos de control y gestiona la comunicación entre los diferentes componentes.
Componentes Claves del Sistema de Control:
- Unidad de Procesamiento Central (CPU): Responsable de ejecutar los algoritmos de control.
- Sensores: Proporcionan información sobre el estado del robot y su entorno.
- Algoritmos de Control: Permiten la locomoción dinámica y la adaptación al terreno.
- Software: Gestiona la comunicación entre los diferentes componentes.
Tabla Comparativa (Hipotética): Mini Cheetah vs. Otros Robots Cuadrupedos
Para ilustrar la capacidad del Mini Cheetah, se presenta una tabla comparativa hipotética con otros robots cuadrúpedos, destacando las diferencias en sus especificaciones clave. Tenga en cuenta que los datos son hipotéticos y pueden variar según el modelo y la versión del robot.
| Característica | MIT Mini Cheetah | Robot A | Robot B |
|---|---|---|---|
| Peso (kg) | 10 | 15 | 20 |
| Velocidad Máxima (m/s) | 5 | 3 | 4 |
| Potencia de los Actuadores (W) | 200 | 150 | 180 |
| Autonomía (minutos) | 30 | 20 | 25 |
Es importante destacar que la comparación entre robots cuadrúpedos no se limita a las especificaciones técnicas. Factores como la eficiencia energética, la facilidad de mantenimiento y la capacidad de adaptación al terreno también juegan un papel crucial.
Consultas Habituales sobre el MIT Mini Cheetah
A continuación, se responden algunas de las consultas más habituales sobre el MIT Mini Cheetah :

- ¿Qué tipo de motores utiliza? El Mini Cheetah utiliza motores eléctricos customizados, diseñados para ofrecer una alta relación fuerza-peso y un control preciso.
- ¿Cuál es su autonomía? La autonomía varía según las condiciones de uso, pero generalmente se encuentra en el rango de 30 minutos.
- ¿Qué tipo de sensores utiliza? El Mini Cheetah integra una variedad de sensores, incluyendo sensores de posición, velocidad y fuerza en las articulaciones de las patas.
- ¿Es programable? Sí, el sistema de control del Mini Cheetah es programable, lo que permite desarrollar y ejecutar algoritmos de control personalizados.
El Mini Cheetah representa un avance significativo en la robótica cuadrúpeda. Su estructura interna, combinando actuadores de alta potencia, una estructura mecánica robusta y un sistema de control sofisticado, permite una locomoción dinámica y una adaptación al terreno impresionantes. La investigación en curso sobre el Mini Cheetah continúa impulsando los límites de la robótica y abriendo nuevas posibilidades en diversas aplicaciones.