

hace 3 años
En el campo de la robótica, la comprensión de las trayectorias y movimientos precisos es fundamental. Para lograr esto, se utilizan diversas técnicas matemáticas, entre las que destacan los splines. Pero, ¿qué es un spline en robótica? Se trata de una herramienta poderosa que permite definir trayectorias suaves y eficientes para robots, optimizando sus movimientos y evitando comportamientos bruscos o ineficientes. A diferencia de otras técnicas que podrían generar movimientos angulares o con cambios repentinos de velocidad, los splinesofrecen una solución elegante para la planificación de trayectorias.
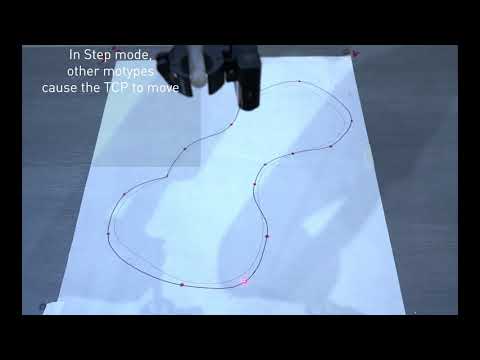
Funcionamiento de los Splines en Robótica
Los splines, en esencia, son funciones matemáticas que interpolan un conjunto de puntos discretos, creando una curva suave que pasa por todos ellos. Esta curva minimiza la curvatura global, resultando en una trayectoria eficiente y libre de cambios bruscos de dirección o velocidad. En la robótica, estos puntos discretos pueden representar posiciones deseadas para el robot en diferentes instantes de tiempo. El splineinterpola estos puntos, generando una trayectoria continua y suave que el robot puede seguir.
Existen diferentes tipos de splines, cada uno con sus propias características y aplicaciones. Algunos de los más comunes son los splinescúbicos, que utilizan polinomios cúbicos para interpolar los puntos, y los splinesB- spline, que ofrecen mayor flexibilidad y control sobre la forma de la curva. La elección del tipo de splinedependerá de las necesidades específicas de la aplicación robótica.
Aplicaciones de los Splines en Robótica
Las aplicaciones de los splinesen robótica son diversas y abarcan un amplio espectro de tareas. Algunas de las áreas más relevantes son:
- Planificación de trayectorias: Los splines son esenciales para generar trayectorias suaves y eficientes para robots manipuladores, robots móviles y otros sistemas robóticos. Permiten optimizar la velocidad, la aceleración y el consumo de energía del robot.
- Control de movimiento: Los splines se utilizan en el control de movimiento de robots para garantizar que el robot siga la trayectoria deseada con precisión y suavidad. Esto es crucial en aplicaciones donde la precisión y la suavidad del movimiento son fundamentales, como en la cirugía robótica o en la fabricación de precisión.
- Interpolación de datos sensoriales: En algunos casos, los splines se pueden utilizar para interpolar datos sensoriales, como los obtenidos por sensores de posición o velocidad, para obtener una representación más suave y precisa de la información.
- Simulación robótica: Los splines son herramientas útiles en la simulación robótica para generar trayectorias realistas y evaluar el rendimiento de diferentes algoritmos de control.
Ventajas del Uso de Splines
El uso de splinesen robótica ofrece varias ventajas significativas:
- Suavidad de la trayectoria: Los splines generan trayectorias suaves y continuas, evitando cambios bruscos de velocidad y aceleración que podrían dañar el robot o afectar la precisión del movimiento.
- Eficiencia: Las trayectorias generadas por splines suelen ser eficientes en términos de tiempo y consumo de energía.
- Flexibilidad: Los splines permiten generar una amplia variedad de trayectorias, adaptándose a diferentes necesidades y restricciones.
- Precisión: Los splines permiten generar trayectorias con alta precisión, lo que es crucial en muchas aplicaciones robóticas.
Comparativa con otros Métodos de Interpolación
| Método | Ventajas | Desventajas |
|---|---|---|
| Splines | Suavidad, eficiencia, flexibilidad, precisión | Mayor complejidad computacional |
| Interpolación lineal | Simple, fácil de implementar | Trayectorias poco suaves, imprecisas |
| Interpolación polinómica | Relativamente sencilla | Puede sufrir de oscilaciones, imprecisa para muchos puntos |
Como se puede observar en la tabla, los splinesofrecen una mejor solución en comparación con métodos de interpolación más simples como la interpolación lineal o polinómica de alto grado, especialmente cuando se requiere una trayectoria suave y precisa.
Consultas Habituales sobre Splines en Robótica
A continuación, se responden algunas de las preguntas más frecuentes sobre el uso de splinesen robótica:
- ¿Qué tipo de spline es el más adecuado para mi aplicación? La elección del tipo de spline dependerá de las necesidades específicas de la aplicación. Los splines cúbicos son una buena opción para muchas aplicaciones, mientras que los splines B- spline ofrecen mayor flexibilidad y control.
- ¿Cómo se implementan los splines en un sistema robótico? La implementación de splines requiere conocimientos de programación y matemáticas. Existen bibliotecas y herramientas de software que facilitan la implementación.
- ¿Cuáles son las limitaciones de los splines? La principal limitación es la mayor complejidad computacional en comparación con otros métodos de interpolación más simples.
Los splines son una herramienta fundamental en la robótica moderna para la planificación y el control de movimientos precisos y eficientes. Su capacidad para generar trayectorias suaves y optimizadas los convierte en una opción ideal para una amplia gama de aplicaciones, desde la manipulación industrial hasta la cirugía robótica.